科目
機械設計法
章
モータの選定
図番
14 / 14
内容
シミュレータ・例題3問
機械設計法 14 / 14

重い腕も、減速比しだいで小さなモータで回せる減速機とモータの選び方

減速比 i の先の慣性は、モータから見ると 1/i² に見える。慣性 0.25 kg·m² のロボットの腕を回すと、減速比 5 では 1.59 N·m 要って最大トルク 1.0 N·m のモータでは足りないが、慣性の整合 i = √(JL/JM) = 50 にすると 0.314 N·m で足りる。
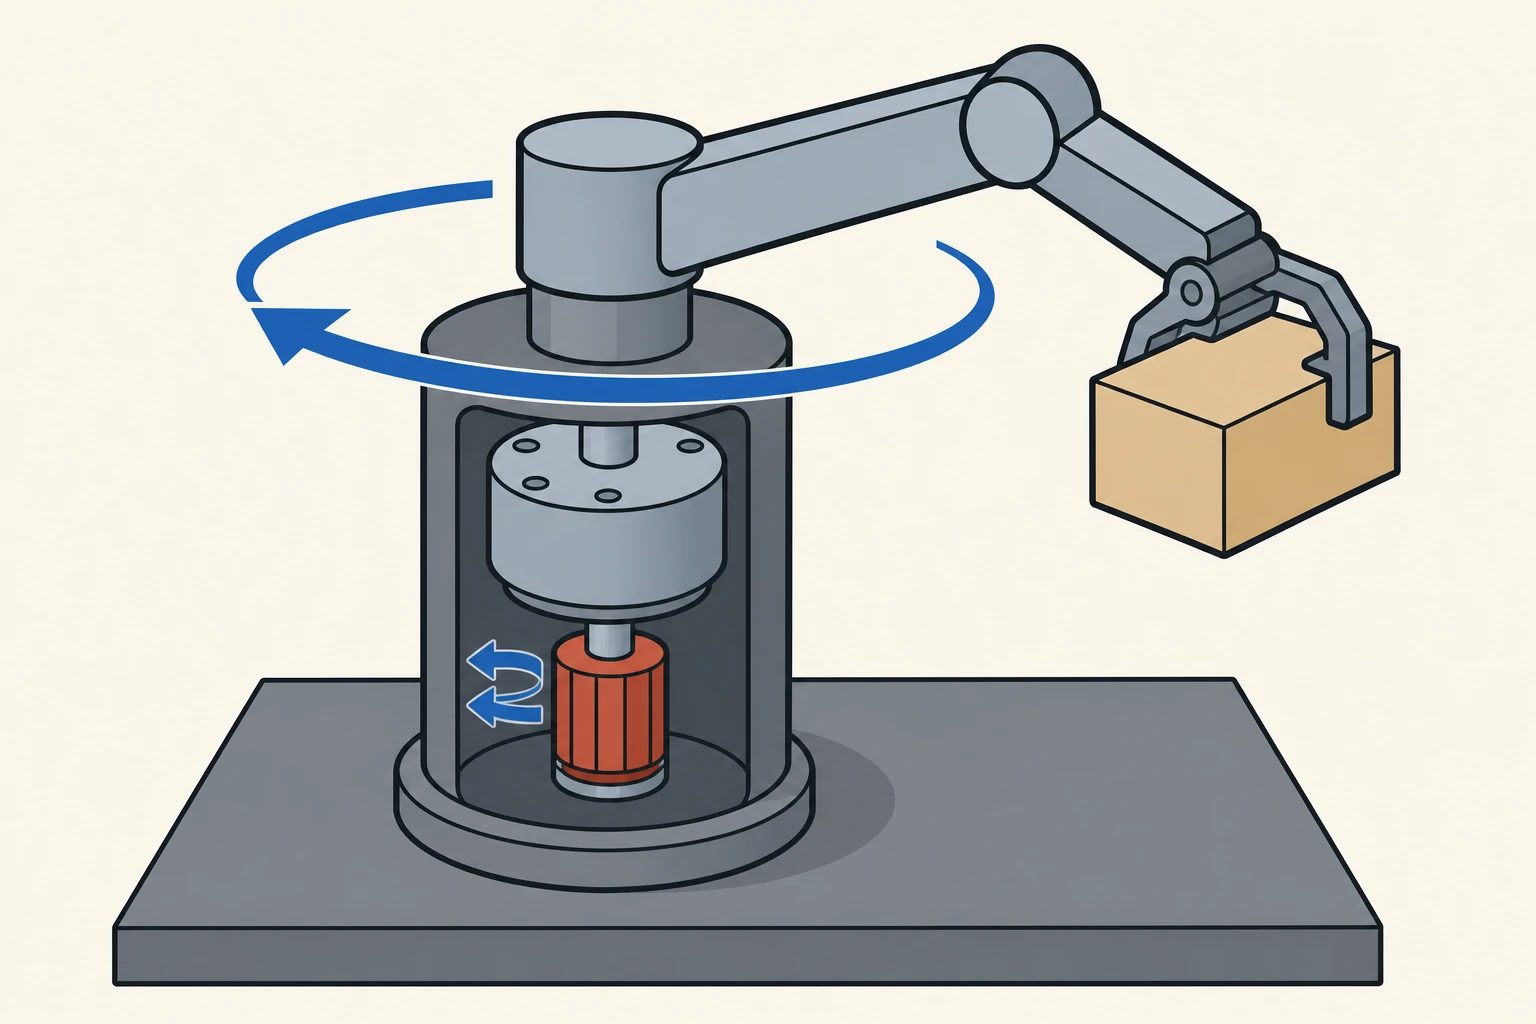
箱をつかんで水平に回るロボットの腕。根元の覆いの中で、小さなモータが大きな減速機を回している
このページの内容
  1. ロボットの腕をどの減速比で回すか
  2. 歯車の先の重い物は、軽く見える
  3. 加速に要るトルクを足し合わせる
  4. 減速比を上げすぎるとモータ自身が重くなる
  5. 慣性の整合
  6. 式を、3つのかたまりに分けて読む
  7. どの数字がいちばん効く?
  8. ロボットの腕に戻る
  9. 動かしてみよう
  10. よくある勘違い
  11. この式が使える条件
  12. 例題

この単元のポイント

  1. 減速比 i\sgsTwoi の先にある物の慣性は、モータから見ると 1/i21/\sgsTwoi^2 に見える。慣性 0.25 kg·m² のロボットの腕も、減速比 50 なら 2,500分の1 の 1.0 kg·cm²。
  2. 加速に要るモータのトルク =(モータの慣性 + 負荷の慣性 ÷ i2\sgsTwoi^2)× モータの角加速度 + 負荷のトルク ÷ i\sgsTwoi。減速比 5 では 1.59 N·m で、最大トルク 1.0 N·m のモータでは足りない。
  3. 要るトルクが最小になる減速比は i=JL/JM\sgsTwoi = \sqrt{\sgsTwoJL/\sgsTwoJM}(慣性の整合)。この腕では 50 で、0.314 N·m。それより大きくすると、トルクはまた増え、モータの回転も上限に近づく。

ロボットの腕をどの減速比で回すか

工場で部品を運ぶロボットは、腕の根元の関節にモータを入れています。モータの軸で腕をじかに回すことは、まずありません。間に減速機をはさみます。モータを速く回し、腕をゆっくり、強く回すためです。

この単元では、1本の腕で考えます。腕は水平に回るので、重さによるトルクはかかりません。根元のまわりの慣性モーメント(回しにくさ)は JL=0.25 kg⋅m2\sgsTwoJL = 0.25\ \mathrm{kg\cdot m^2} です。先から 0.5 m の所に、1 kg の物が付いているのと同じです(1×0.52=0.251 \times 0.5^2 = 0.25)。

この腕を、止まった状態から 0.1 s で 30 min⁻¹(1秒に半回転の速さ)まで、一様に速くします。

モータは、このサイトで決めた次の値のものです。

モータの値 記号 値
回転子(回る部分)の慣性モーメント JM\sgsTwoJM 1.0 kg·cm²(= 0.0001 kg·m²)
出せる最大トルク Tmax⁡\sgsTwoTmax 1.0 N·m
最高回転数 Nmax⁡\sgsTwoNmax 3,000 min⁻¹

減速比を 5 にしたとき、このモータで足りるでしょうか。足りないなら、減速比はいくつにすればよいでしょうか。

予想してから読む減速比を 1 から上げていくと、腕を加速するのに要るモータのトルクはどうなる?

歯車の先の重い物は、軽く見える

減速機を通すと、腕は、モータから見て回しやすくなります。どれだけ回しやすくなるかを、トルクと回転数 で使ったてんびんで考えます。

てんびん(この科目を通す決まり)

摩擦がなければ、入れた仕事=出た仕事。回転を遅くすると、そのぶんトルクが大きくなる。

小さな歯車のハンドルを手で回して、大きな歯車につないだ重い円板を回すところを思い浮かべてください。手は速く回し、円板はゆっくり回ります。

減速比が i\sgsTwoi のとき、軽く感じる理由は2つあります。

  1. トルクが 1/i1/\sgsTwoi で済む。てんびんで、回転を 1/i1/\sgsTwoi に落とすと、トルクは i\sgsTwoi 倍になります。円板に要るトルクは、手の側では 1/i1/\sgsTwoi です。
  2. 円板の速くなり方は 1/i1/\sgsTwoi しかない。手の側を同じだけ速くしても、円板は 1/i1/\sgsTwoi しか速くなりません。だから、円板を回すトルクも 1/i1/\sgsTwoi で足ります。

2つが掛け算で効きます。円板の慣性モーメントは、手の側から見ると 1/i21/\sgsTwoi^2 に見えます。

JL/i2=JLi2\sgsTwoJeq = \dfrac{\sgsTwoJL}{\sgsTwoi^2}

ロボットの腕では、減速比 5 なら 0.25 kg·m² の 25分の1 で、100 kg·cm²。減速比 50 なら 2,500分の1 で、1.0 kg·cm² です。回転子の慣性と、ちょうど同じになります。

加速に要るトルクを足し合わせる

回しにくさ J\skrJ の物を、角加速度 α\alpha で速くするのに要るトルクは、T=J αT = \skrJ\,\alpha でした(機械力学の 慣性モーメント(回しにくさ))。モータの軸で、これを使います。

モータの軸で回すものは2つです。モータ自身の回転子 JM\sgsTwoJM と、モータから見た腕 JL/i2\sgsTwoJL/\sgsTwoi^2。モータは腕の i\sgsTwoi 倍速く回るので、角加速度も i αL\sgsTwoi\,\sgsTwoAlphaL です。摩擦などのトルク TL\sgsTwoTL が腕にかかるなら、モータの軸では TL/i\sgsTwoTL/\sgsTwoi です。

TM=(JM+JLi2)i αL+TLi\sgsTwoTm = \left(\sgsTwoJM + \dfrac{\sgsTwoJL}{\sgsTwoi^2}\right)\sgsTwoi\,\sgsTwoAlphaL + \dfrac{\sgsTwoTL}{\sgsTwoi}
記号 意味 ロボットの腕(減速比 5)
JM\sgsTwoJM モータの回転子の慣性モーメント 1.0 kg·cm²
JL\sgsTwoJL 腕の慣性モーメント 0.25 kg·m²
i\sgsTwoi 減速比(モータの回転数 ÷ 腕の回転数) 5
αL\sgsTwoAlphaL 腕の角加速度 31.4 rad/s²
TL\sgsTwoTL 腕にかかる摩擦などのトルク 0
TM\sgsTwoTm 加速に要るモータのトルク 1.59 N·m

腕の角加速度は、30 min⁻¹ を角速度に直した 2π×30/60=3.14 rad/s2\pi \times 30/60 = 3.14\ \mathrm{rad/s} を、0.1 s で割った 31.4 rad/s² です。減速比 5 で数を入れると、

TM=(1.0+100)×10−4×5×31.4=1.59 N⋅m\sgsTwoTm = (1.0 + 100) \times 10^{-4} \times 5 \times 31.4 = 1.59\ \mathrm{N\cdot m}

モータの最大トルク 1.0 N·m を越えています。減速比 5 では足りません。

減速比を上げすぎるとモータ自身が重くなる

それなら、減速比をどんどん上げればよさそうです。ところが、上げるほど、モータは速く回らなければなりません。速くするには、モータ自身の回転子も、それだけ強く加速する必要があります。

減速比 モータ自身の分 腕の分 要るトルク モータの回転数
5 0.016 N·m 1.571 N·m 1.59 N·m 150 min⁻¹
10 0.031 N·m 0.785 N·m 0.817 N·m 300 min⁻¹
30 0.094 N·m 0.262 N·m 0.356 N·m 900 min⁻¹
50 0.157 N·m 0.157 N·m 0.314 N·m 1,500 min⁻¹
100 0.314 N·m 0.079 N·m 0.393 N·m 3,000 min⁻¹
150 0.471 N·m 0.052 N·m 0.524 N·m 4,500 min⁻¹

モータ自身の分は、減速比に比例して増えます。腕の分は、減速比に反比例して減ります。足した要るトルクは、減速比 50 で谷の底になります。

減速比 150 では、要るトルクが 0.524 N·m に戻るうえ、モータは 4,500 min⁻¹ まで回らなければなりません。最高回転数 3,000 min⁻¹ を越えるので、回りきれません。

慣性の整合

谷の底では、モータ自身の分と腕の分が等しくなっています。どちらも 0.157 N·m です。

JM i αL=JLi2 i αL⟹JM=JLi2⟹iopt=JLJM\sgsTwoJM\,\sgsTwoi\,\sgsTwoAlphaL = \dfrac{\sgsTwoJL}{\sgsTwoi^2}\,\sgsTwoi\,\sgsTwoAlphaL \quad\Longrightarrow\quad \sgsTwoJM = \dfrac{\sgsTwoJL}{\sgsTwoi^2} \quad\Longrightarrow\quad \sgsTwoIopt = \sqrt{\dfrac{\sgsTwoJL}{\sgsTwoJM}}

モータから見た腕の慣性が、回転子の慣性と同じになる減速比です。これを慣性の整合といいます。この腕では 0.25/0.0001=2,500=50\sqrt{0.25/0.0001} = \sqrt{2{,}500} = 50 です。

2つの項の和が、等しいところで最小になる理由は、下の「式の導き方」に畳んであります。腕に摩擦などのトルクがかかるときは、最小になる減速比は、これより大きくなります。

式を、3つのかたまりに分けて読む

TM=JM i αL⏟モータ自身を回す+JL αLi⏟腕を速くする+TLi⏟摩擦に逆らう\sgsTwoTm = \underbrace{\sgsTwoJM\,\sgsTwoi\,\sgsTwoAlphaL}_{\text{モータ自身を回す}} + \underbrace{\dfrac{\sgsTwoJL\,\sgsTwoAlphaL}{\sgsTwoi}}_{\text{腕を速くする}} + \underbrace{\dfrac{\sgsTwoTL}{\sgsTwoi}}_{\text{摩擦に逆らう}}
  1. モータ自身を回す 減速比が大きいほど、モータは速く回るので、自分の回転子を速くする分が増えます。
  2. 腕を速くする 腕の慣性は 1/i21/\sgsTwoi^2 に見え、モータの角加速度は i\sgsTwoi 倍なので、差し引き 1/i1/\sgsTwoi です。
  3. 摩擦に逆らう 加速していなくても、ずっとかかる分です。てんびんで 1/i1/\sgsTwoi になります。

どの数字がいちばん効く?

減速比 50(谷の底)で回しているところから、それぞれの数字を10%変えたとき、要るトルクがどう変わるかを並べます。

変えるもの 要るトルクの変化 理由
腕の慣性 JL\sgsTwoJL を10%大きく +5.0% 腕の分(半分)だけが10%増える
腕の回転数 NL\sgsTwoNL を10%大きく +10% 角加速度に比例
加速の時間 ta\sgsTwoTa を10%長く −9.1% 角加速度は時間に反比例
減速比 i\sgsTwoi を10%大きく(55) +0.45% 谷の底は平ら

いちばん効くのは、どれだけ速く加速するかです。減速比は、谷の底の近くなら、少しずれてもほとんど変わりません。だから、きりのよい減速比の製品を選んでも困りません。

ロボットの腕に戻る

減速比を 50 にすると、要るトルクは 0.314 N·m です。

TM=(1.0+1.0)×10−4×50×31.4=0.314 N⋅m≤1.0 N⋅m\sgsTwoTm = (1.0 + 1.0) \times 10^{-4} \times 50 \times 31.4 = 0.314\ \mathrm{N\cdot m} \le 1.0\ \mathrm{N\cdot m}

最大トルク 1.0 N·m の約 3分の1 で、足ります。モータの回転数は、腕の 50倍の 1,500 min⁻¹ で、最高回転数 3,000 min⁻¹ の半分です。こちらも足ります。

減速比 5 では 1.59 N·m 要ったので、約 5分の1 になりました。モータは同じでも、減速比の選び方ひとつで、足りるか足りないかが変わります。

つまり、ものを作るときは

モータを選ぶときは、2つの線と比べます。要るトルクは、モータの最大トルクより小さいか。加速し終えたときのモータの回転数は、最高回転数より小さいか。減速比を上げるとトルクは楽になりますが、回転数の線に近づきます。

ベルトコンベヤのように摩擦のトルクが大きい機械では、トルクの谷の底が、回転数の上限より大きな減速比になることがあります。そのときは、回転数の上限が減速比を決めます(例題2)。

モータと減速機を1つにまとめた部品(ギヤードモータ)も、多く使われています。減速比の違う品をそろえて売っているので、ここで求めた減速比に近いものを選びます。

動かしてみよう

減速比 i\sgsTwoi のスライダーを、5 から右へ動かしてみてください。左の図の点が、トルクの谷を下り、50 で底に着き、また上ります。右の図では、モータから見た腕の慣性の棒が、減速比の2乗で縮みます。

次に、腕の慣性 JL\sgsTwoJL や加速の時間 ta\sgsTwoTa を変えて、谷の底の位置と、最大トルクの線との距離を見てください。

「いまの図を残して比べる」を押してから数字を変えると、残したトルクの曲線が薄く重なります。

シミュレータスライダーを動かすと、図と答えが、その場で変わります

試してみよう0 / 3

  1. 減速比 i を 50 にする(腕の JL = 0.25 kg·m² のまま)(まだ)
  2. 減速比 i を、さらに 150 まで上げる(まだ)
  3. 腕の慣性 JL を4倍の 1.00 kg·m² にして、減速比 i を 100 にする(まだ)
kg·m²
min⁻¹
s
N·m
減速比と、加速に要るモータのトルク [N·m]025507510012515000.511.52減速比 i最大トルク 1 N·m回転の上限モータ自身最小 i = 50いま 1.59 N·m
モータの軸で見た慣性回転子 JM1負荷 JL/i²100 ▶(棒の外まで)単位は kg·cm²。負荷の JL は 1/25 に見える。要るトルクと、モータの最大トルク00.512[N·m]最大トルク 1要るトルク 1.59(足りない)モータ 150 min⁻¹(上限 3,000)トルク×・回転○:この減速比では使えない
加速に要るモータのトルクは、初期値の ×1

要るトルクが、モータの最大トルク 1 N·m を越えています(足りない)。

いまの式(数字を入れた形)

TM=(JM+JL/i2) i αL+TLi\htmlClass{q-moment}{T_M} = (\htmlClass{q-material}{J_M} + \htmlClass{q-material}{J_L/i^2})\,\htmlClass{q-geometry}{i}\,\htmlClass{q-flow}{\alpha_L} + \dfrac{\htmlClass{q-moment}{T_L}}{\htmlClass{q-geometry}{i}}=(1+100)×10−4×5×31.42+05= (1 + 100) \times 10^{-4} \times 5 \times 31.42 + \dfrac{0}{5}=1.59 N⋅m= 1.59\ \mathrm{N\cdot m}
加速に要るモータのトルク
TM=1.59 N⋅m\htmlClass{q-moment}{T_M} = 1.59\ \mathrm{N\cdot m}
負荷の角加速度
αL=31.42 rad/s2\htmlClass{q-flow}{\alpha_L} = 31.42\ \mathrm{rad/s^2}
モータから見た負荷の慣性モーメント
JL/i2=100 kg⋅cm2\htmlClass{q-material}{J_L/i^2} = 100\ \mathrm{kg\cdot cm^2}
モータの回転数(加速し終えたとき)
NM=150 min−1\htmlClass{q-flow}{N_M} = 150\ \mathrm{min^{-1}}
モータのトルクが最小になる減速比
iopt=50 \htmlClass{q-geometry}{i_{\mathrm{opt}}} = 50\
途中の計算(導出)を見る
  1. 負荷の腕の角加速度(0 から ta 秒で NL まで)

    αL=2π NL/60ta=2π×30/600.1=31.42 rad/s2\htmlClass{q-flow}{\alpha_L} = \dfrac{2\pi\,\htmlClass{q-flow}{N_L}/60}{\htmlClass{q-flow}{t_a}} = \dfrac{2\pi \times 30/60}{0.1} = 31.42\ \mathrm{rad/s^2}
  2. モータから見た負荷の慣性(減速比の2乗で割る)

    JL/i2=JLi2=0.25 kg⋅m252=100 kg⋅cm2\htmlClass{q-material}{J_L/i^2} = \dfrac{\htmlClass{q-material}{J_L}}{\htmlClass{q-geometry}{i}^2} = \dfrac{0.25\ \mathrm{kg\cdot m^2}}{5^2} = 100\ \mathrm{kg\cdot cm^2}
  3. 加速に要るモータのトルク(モータ自身+負荷の慣性+負荷のトルク)

    TM=(JM+JL/i2) i αL+TLi=(1+100)×10−4×5×31.42+05=1.59 N⋅m\htmlClass{q-moment}{T_M} = (\htmlClass{q-material}{J_M} + \htmlClass{q-material}{J_L/i^2})\,\htmlClass{q-geometry}{i}\,\htmlClass{q-flow}{\alpha_L} + \dfrac{\htmlClass{q-moment}{T_L}}{\htmlClass{q-geometry}{i}} = (1 + 100) \times 10^{-4} \times 5 \times 31.42 + \dfrac{0}{5} = 1.59\ \mathrm{N\cdot m}
  4. 加速し終えたときのモータの回転数を、最高回転数と比べる

    NM=i NL≤Nmax⁡=5×30=150 min−1 ≤ 3,000 (足りる)\htmlClass{q-flow}{N_M} = \htmlClass{q-geometry}{i}\,\htmlClass{q-flow}{N_L} \le \htmlClass{q-flow}{N_{\max}} = 5 \times 30 = 150\ \mathrm{min^{-1}}\ \le\ 3{,}000\ \text{(足りる)}
  5. 要るトルクを、モータの最大トルクと比べる

    TM≤Tmax⁡=1.59 N⋅m > 1 N⋅m=足りない\htmlClass{q-moment}{T_M} \le \htmlClass{q-moment}{T_{\max}} = 1.59\ \mathrm{N\cdot m}\ >\ 1\ \mathrm{N\cdot m} = \text{足りない}

よくある勘違い

「減速比は、大きいほどモータが楽になる」

楽になるのは、谷の底までです。この腕では、減速比 150 の要るトルクは 0.524 N·m で、50 のときの 0.314 N·m より大きくなります。モータが自分の回転子を速く回す分が増えるからです。

「減速比 i の先の慣性は、1/i に見える」

1/i ではなく、1/i21/\sgsTwoi^2 です。トルクが 1/i1/\sgsTwoi で済むことと、負荷の速くなり方が 1/i1/\sgsTwoi であることの、2つが掛け算で効きます。減速比 10 なら 100分の1 です。

「摩擦がなければ、モータのトルクは要らない」

一定の速さで回り続けるだけなら、摩擦がなければ、トルクはほとんど要りません。速くするとき(加速)と、止めるとき(減速)に、慣性の分のトルクが要ります。ロボットの腕は、動き出しと止まりを何度も繰り返すので、モータの選び方は、加速の分で決まることが多くなります。

この式が使える条件

  • 減速機の損失がない(損失があるときは、腕の側のトルクを効率で割る。例題2)
  • 減速機の歯車そのものの慣性は、小さいとして入れていない(入れるときは、モータの側に足す)
  • 一様に加速する(角加速度が一定)
  • 腕は水平に回り、重さによるトルクはかからない(かかるときは TL\sgsTwoTL に入れる)
  • 減速機の軸や歯車は、ねじれたり、たわんだりしない
  • モータの値は、このサイトで決めたもの
式の導き方(くわしく知りたい人へ)

1/i² をエネルギーで導く:回っている物は、回転のエネルギー 12J ω2\tfrac12 \skrJ\,\omega^2 をためています(機械力学の はずみ車(回転のエネルギー))。モータの角速度を ωM\omega_M とすると、腕の角速度は ωM/i\omega_M/\sgsTwoi です。2つのエネルギーを足すと、

12JM ωM2+12JL(ωMi)2=12(JM+JLi2)ωM2\tfrac12 \sgsTwoJM\,\omega_M^2 + \tfrac12 \sgsTwoJL \left(\dfrac{\omega_M}{\sgsTwoi}\right)^2 = \tfrac12 \left(\sgsTwoJM + \dfrac{\sgsTwoJL}{\sgsTwoi^2}\right)\omega_M^2

モータの軸に、慣性 JM+JL/i2\sgsTwoJM + \sgsTwoJL/\sgsTwoi^2 の1つの円板が付いているのと同じです。2乗が付くのは、エネルギーが速さの2乗だからです。

いちばん小さくなる減速比:摩擦がないとき、要るトルクは TM=A i+B/i\sgsTwoTm = A\,\sgsTwoi + B/\sgsTwoi(A=JM αLA = \sgsTwoJM\,\sgsTwoAlphaL、B=JL αLB = \sgsTwoJL\,\sgsTwoAlphaL)の形です。次のように書き直せます。

A i+Bi=(A i−Bi)2+2ABA\,\sgsTwoi + \dfrac{B}{\sgsTwoi} = \left(\sqrt{A\,\sgsTwoi} - \sqrt{\dfrac{B}{\sgsTwoi}}\right)^2 + 2\sqrt{AB}

かっこの2乗は 0 より小さくならないので、最小は A i=B/iA\,\sgsTwoi = B/\sgsTwoi、つまり i=B/A=JL/JM\sgsTwoi = \sqrt{B/A} = \sqrt{\sgsTwoJL/\sgsTwoJM} のときで、そのトルクは 2AB=2JM JL  αL2\sqrt{AB} = 2\sqrt{\sgsTwoJM\,\sgsTwoJL}\;\sgsTwoAlphaL です。腕では 20.0001×0.25×31.4=0.314 N⋅m2\sqrt{0.0001 \times 0.25} \times 31.4 = 0.314\ \mathrm{N\cdot m}。

摩擦のトルク TL\sgsTwoTL があるときは、B=JL αL+TLB = \sgsTwoJL\,\sgsTwoAlphaL + \sgsTwoTL に置きかえます。BB が大きくなるので、最小になる減速比も大きくなります。

同じトルクになる2つの減速比:i\sgsTwoi と iopt2/i\sgsTwoIopt^2/\sgsTwoi を入れると、2つの項が入れかわるだけなので、要るトルクは同じです。腕では、25 と 100 で同じ 0.393 N·m です。

例題

例題1 ロボットの腕を i = 30 で回す

ロボットの腕(根元のまわりの慣性モーメント 0.25 kg·m²)を、減速比 30 の減速機を通して、モータで回します。腕を水平に回すので、重さによるトルクはかかりません。腕は止まった状態から 0.1 s で 30 min⁻¹ まで、一様に加速します。モータの回転子の慣性モーメントは 1.0 kg·cm²、最大トルクは 1.0 N·m、最高回転数は 3,000 min⁻¹ です。

(1) 腕の慣性は、モータから見ると何 kg·cm² ですか。(2) 加速に要るモータのトルクは何 N·m ですか。このモータで足りますか。(3) トルクがいちばん小さくなる減速比 50 のときと比べなさい。

ヒント 1 / 2

減速比 ii の先の慣性は、モータから見ると JL/i2J_L/i^2 です。

ヒント 2 / 2

モータの角加速度は、腕の角加速度の ii 倍です。TM=(JM+JL/i2) i αLT_M = (J_M + J_L/i^2)\,i\,\alpha_L を使います。

答えと解き方を見る
(1) 0.25 kg⋅m2302=2.78 kg⋅cm2(1)\ \dfrac{0.25\ \mathrm{kg\cdot m^2}}{30^2} = 2.78\ \mathrm{kg\cdot cm^2}
(2) TM=(1.0+2.78)×10−4×30×31.4=0.356 N⋅m≤1.0 (足りる。モータは 900 min−1)(2)\ T_M = (1.0 + 2.78) \times 10^{-4} \times 30 \times 31.4 = 0.356\ \mathrm{N\cdot m} \le 1.0\ \text{(足りる。モータは}\ 900\ \mathrm{min^{-1}}\text{)}
(3) i=50 で 0.314 N⋅m 。 i=30 は 13% 大きいだけ(3)\ i = 50\ \text{で}\ 0.314\ \mathrm{N\cdot m}\ \text{。}\ i = 30\ \text{は}\ 13\%\ \text{大きいだけ}
  1. 負荷の腕の角加速度(0 から ta 秒で NL まで)

    αL=2π NL/60ta=2π×30/600.1=31.42 rad/s2\htmlClass{q-flow}{\alpha_L} = \dfrac{2\pi\,\htmlClass{q-flow}{N_L}/60}{\htmlClass{q-flow}{t_a}} = \dfrac{2\pi \times 30/60}{0.1} = 31.42\ \mathrm{rad/s^2}
  2. モータから見た負荷の慣性(減速比の2乗で割る)

    JL/i2=JLi2=0.25 kg⋅m2302=2.778 kg⋅cm2\htmlClass{q-material}{J_L/i^2} = \dfrac{\htmlClass{q-material}{J_L}}{\htmlClass{q-geometry}{i}^2} = \dfrac{0.25\ \mathrm{kg\cdot m^2}}{30^2} = 2.778\ \mathrm{kg\cdot cm^2}
  3. 加速に要るモータのトルク(モータ自身+負荷の慣性+負荷のトルク)

    TM=(JM+JL/i2) i αL+TLi=(1+2.778)×10−4×30×31.42+030=0.356 N⋅m\htmlClass{q-moment}{T_M} = (\htmlClass{q-material}{J_M} + \htmlClass{q-material}{J_L/i^2})\,\htmlClass{q-geometry}{i}\,\htmlClass{q-flow}{\alpha_L} + \dfrac{\htmlClass{q-moment}{T_L}}{\htmlClass{q-geometry}{i}} = (1 + 2.778) \times 10^{-4} \times 30 \times 31.42 + \dfrac{0}{30} = 0.356\ \mathrm{N\cdot m}
  4. 加速し終えたときのモータの回転数を、最高回転数と比べる

    NM=i NL≤Nmax⁡=30×30=900 min−1 ≤ 3,000 (足りる)\htmlClass{q-flow}{N_M} = \htmlClass{q-geometry}{i}\,\htmlClass{q-flow}{N_L} \le \htmlClass{q-flow}{N_{\max}} = 30 \times 30 = 900\ \mathrm{min^{-1}}\ \le\ 3{,}000\ \text{(足りる)}
  5. 要るトルクを、モータの最大トルクと比べる

    TM≤Tmax⁡=0.356 N⋅m ≤ 1 N⋅m=足りる\htmlClass{q-moment}{T_M} \le \htmlClass{q-moment}{T_{\max}} = 0.356\ \mathrm{N\cdot m}\ \le\ 1\ \mathrm{N\cdot m} = \text{足りる}

腕の角加速度は 2π×30/60÷0.1=31.4 rad/s22\pi \times 30/60 \div 0.1 = 31.4\ \mathrm{rad/s^2}、モータの角加速度はその30倍です。

トルクの谷の底は平らです。i = 30 でも 50 でも、要るトルクは 13% しか違いません。

例題2 ベルトコンベヤの減速比を選ぶ

ベルトコンベヤのドラムを、例題1と同じモータ(回転子 1.0 kg·cm²・最大トルク 1.0 N·m・最高回転数 3,000 min⁻¹)で回します。ドラムの軸で見て、ドラム・ベルト・荷物を合わせた慣性モーメントは 0.6 kg·m²、ベルトの摩擦によるトルクは 20 N·m です。ドラムを 0.5 s で 60 min⁻¹ まで加速します。減速機の効率は 0.9 とし、負荷の側のトルク(慣性の分と摩擦の分)を 0.9 で割ります。

(1) 減速比 20 では、加速に要るモータのトルクはいくらですか。足りますか。(2) モータの最高回転数から決まる、減速比の上限はいくつですか。(3) 減速比を 10 きざみで選ぶとき、足りる最小の減速比はいくつですか。

ヒント 1 / 2

ドラムの角加速度は 2π×60/60÷0.52\pi \times 60/60 \div 0.5 です。

ヒント 2 / 2

TM=JM i αL+JLαL+TLi ηT_M = J_M\,i\,\alpha_L + \dfrac{J_L\alpha_L + T_L}{i\,\eta} に、減速比を入れて比べます。

答えと解き方を見る
(1) TM=10−4×20×12.6+0.6×12.6+2020×0.9=1.56 N⋅m>1.0 (足りない)(1)\ T_M = 10^{-4} \times 20 \times 12.6 + \dfrac{0.6 \times 12.6 + 20}{20 \times 0.9} = 1.56\ \mathrm{N\cdot m} > 1.0\ \text{(足りない)}
(2) i≤3,00060=50(2)\ i \le \dfrac{3{,}000}{60} = 50
(3) i=30 で 1.06 N⋅m (足りない), i=40 で 0.815 N⋅m (足りる) → i=40(3)\ i = 30\ \text{で}\ 1.06\ \mathrm{N\cdot m}\ \text{(足りない)},\ i = 40\ \text{で}\ 0.815\ \mathrm{N\cdot m}\ \text{(足りる)}\ \to\ i = 40

摩擦の 20 N·m が大きいので、トルクの多くは摩擦の分です。減速比を上げるほど、摩擦の分は 1/i1/i で減ります。

トルクだけなら、減速比はもっと大きいほどよくなります。上限を決めているのは、モータの最高回転数です。

例題3 慣性の整合

慣性モーメント 0.09 kg·m² の腕を、例題1と同じモータで、0.1 s で 30 min⁻¹ まで加速します。重さによるトルクや摩擦はありません。

(1) 加速に要るモータのトルクが最小になる減速比はいくつですか。(2) 減速比 15・30・60 のときのトルクを求めなさい。

ヒント 1

負荷のトルクが 0 なら、TM=JM i αL+JL αL/iT_M = J_M\,i\,\alpha_L + J_L\,\alpha_L/i です。2つの項が等しくなる ii を探します。

答えと解き方を見る
(1) i=JLJM=0.091.0×10−4=30(1)\ i = \sqrt{\dfrac{J_L}{J_M}} = \sqrt{\dfrac{0.09}{1.0 \times 10^{-4}}} = 30
(2) i=15: 0.236,i=30: 0.188,i=60: 0.236 N⋅m(2)\ i = 15:\ 0.236,\quad i = 30:\ 0.188,\quad i = 60:\ 0.236\ \mathrm{N\cdot m}

i = 30 では、モータから見た腕の慣性が 0.09/302=1.0 kg⋅cm20.09/30^2 = 1.0\ \mathrm{kg\cdot cm^2} で、回転子と同じになります。これを慣性の整合といいます。

i = 15 と i = 60 は、どちらも 30 の半分と2倍で、トルクは同じ 0.236 N·m です。