科目
機構学
章
ベルトとねじ
図番
11 / 12
内容
シミュレータ・例題3問
機構学 11 / 12

プーリを2倍の大きさにすると、力は2倍ベルトとプーリ

直径 100 mm のプーリで 200 mm のプーリを回すと、回転数は2分の1、トルクは2倍になる。滑り出す直前の張力の比は、摩擦係数 0.3(目安)・巻き付け 180° で約 2.57倍、軸間距離 300 mm で直径が 100 mm と 200 mm なら小さいプーリの巻き付けは 161° に減り 2.32倍に下がる。
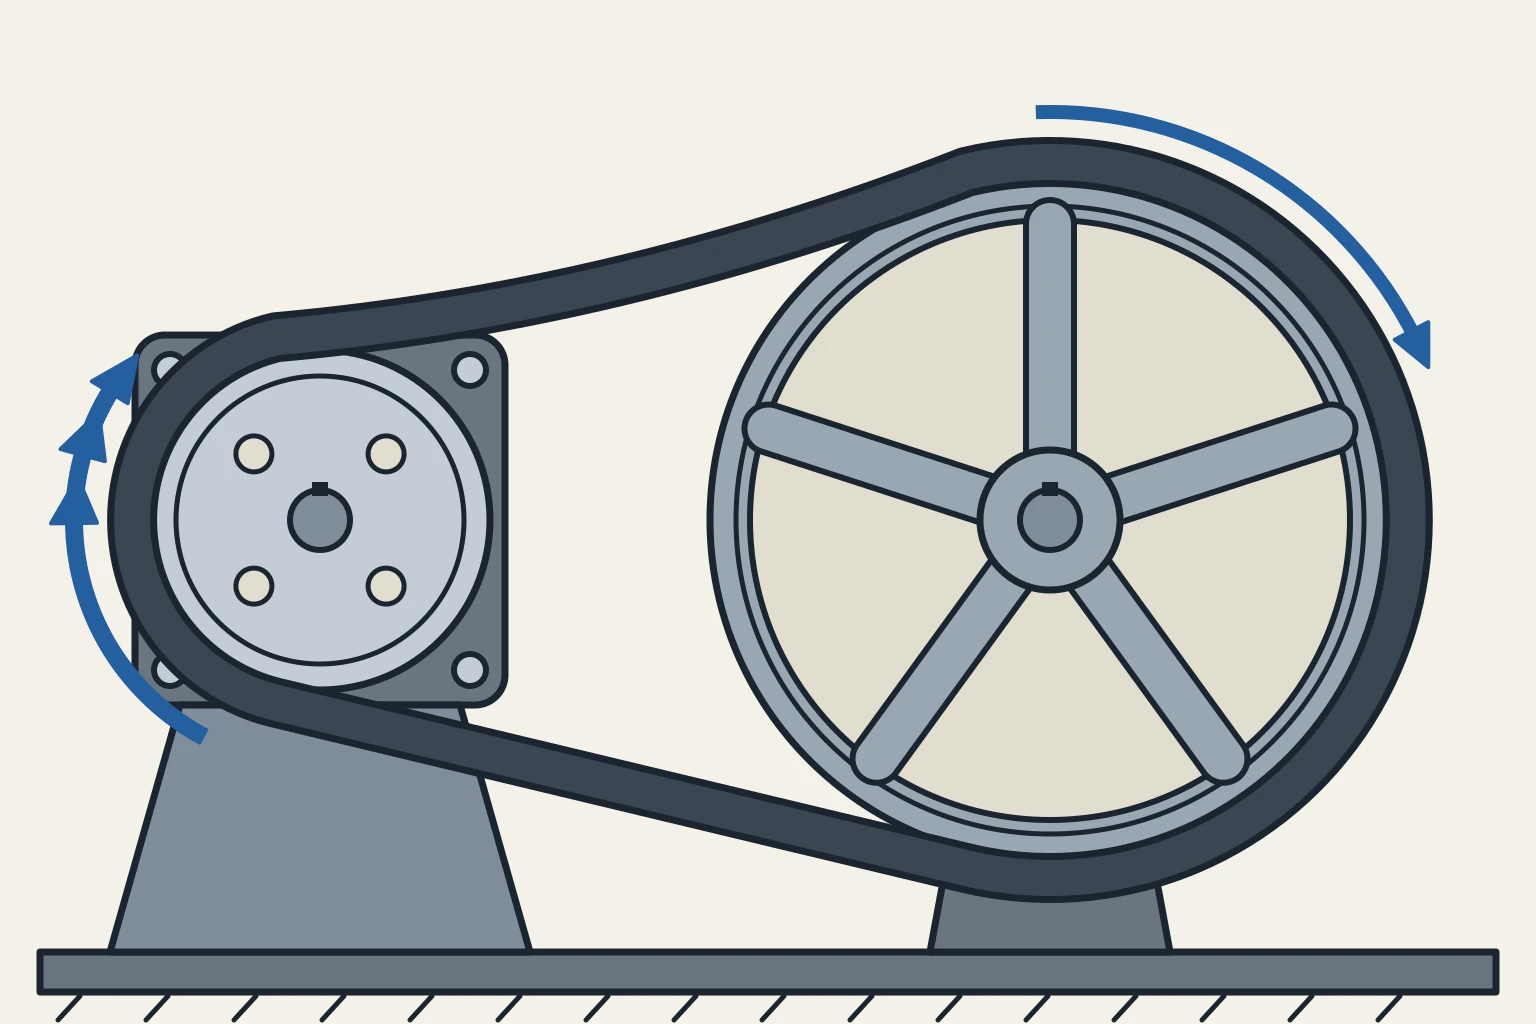
モータの小さいプーリと、2倍の大きさのプーリをベルトでつなぐ。小さいほうは速く、大きいほうはゆっくり回る

まず触ってみる

数字を動かして、何が起きるかを見てから読み進めてください。課題つきの盤は、本文の「動かしてみよう」にあります。

このページの内容
  1. ボール盤は、どうやって回転数を切り替える?
  2. 公式はこれ
  3. ベルトの速さはどこでも同じ
  4. トルクは、てんびんで読む
  5. 張り側と緩み側
  6. 小さいプーリの側で滑る
  7. ベルトの長さ
  8. どの数字がいちばん効く?
  9. ボール盤に戻る
  10. 動かしてみよう
  11. よくある勘違い
  12. この公式が使える条件
  13. 例題

この単元のポイント

  1. 回転数はプーリの直径に反比例する。直径が2倍のプーリは2分の1の速さで回り、トルクは2倍になる(滑りと損失なし)。
  2. 滑り出す直前、張り側の張力は緩み側の eμθe^{\sbtMu\sbtTheta} 倍。摩擦係数 0.3(目安)・巻き付け 180° なら、約 2.57倍。
  3. 直径が違うと、小さいプーリに巻き付く角度が 180° より小さくなり、そちらが先に滑る。直径 100 mm と 200 mm、軸間距離 300 mm なら 161° で、張力の比は 2.32倍に下がる。

ボール盤は、どうやって回転数を切り替える?

卓上ボール盤は、板や金属に穴をあける機械です。ハンドルを下ろすと、回っているドリルが材料に入っていきます。

ふたを開けると、中にはモータの軸と、ドリルを回す軸(主軸)に、段の付いた車(段付きプーリ)が1つずつ付いています。2つのプーリには、ゴムのベルトが1本掛かっています。

ベルトを掛ける段を変えると、主軸の回転数が変わります。あるメーカーの卓上ボール盤(マキタ TB131)の資料では、5段の掛け替えで、主軸の回転数を 570〜2,670 min⁻¹(50 Hz の地域)に切り替えます。太いドリルはゆっくり、細いドリルは速く回すためです。

モータの回転数は変わらないのに、なぜ主軸の回転数が変わるのでしょうか。そして、回転数を下げると、何が得られるのでしょうか。

直径 100 mm のプーリで、直径 200 mm のプーリを回すとします。

予想してから読む直径 100 mm のプーリで、直径 200 mm のプーリをベルトで回す。大きいプーリの回転数とトルク(回す力の大きさ)は?

公式はこれ

N2=N1×D1D2,T2=T1×D2D1,F1F2=eμθ\sbtNTwo = \sbtNOne \times \dfrac{\sbtDOne}{\sbtDTwo}, \qquad \sbtTTwo = \sbtTOne \times \dfrac{\sbtDTwo}{\sbtDOne}, \qquad \dfrac{\sbtFOne}{\sbtFTwo} = e^{\sbtMu\sbtTheta}
記号 意味 この単元のプーリでは
D1\sbtDOne 原動プーリ(回す側)の直径 100 mm
D2\sbtDTwo 従動プーリ(回される側)の直径 200 mm
N1\sbtNOne・N2\sbtNTwo 原動・従動プーリの回転数 [min⁻¹] 60 → 30 min⁻¹
T1\sbtTOne・T2\sbtTTwo 原動・従動プーリのトルク 2倍になる
F1\sbtFOne・F2\sbtFTwo 張り側・緩み側の張力(ベルトを引っぱる力)
μ\sbtMu ベルトとプーリの摩擦係数 0.3(目安)
θ\sbtTheta 小さいプーリにベルトが巻き付いている角度(式では rad) 161°(軸間距離 300 mm)

答えは、回転数 2分の1・トルク 2倍です。順に見ていきます。

ベルトの速さはどこでも同じ

ベルトは伸び縮みしない、プーリの上で滑らない、とします。すると、ベルトのどこを見ても、同じ速さで動いています。ベルトが巻き付いているプーリの外周も、ベルトと同じ速さで動きます。

外周の速さは、1周の長さ πD\pi D に、1秒の回転数をかけたものです。

v=π D1 N160=π D2 N260\sbtV = \dfrac{\pi\,\sbtDOne\,\sbtNOne}{60} = \dfrac{\pi\,\sbtDTwo\,\sbtNTwo}{60}

両辺の π/60\pi/60 を消すと、D1N1=D2N2\sbtDOne\sbtNOne = \sbtDTwo\sbtNTwo です。D2\sbtDTwo で割ると、

N2=N1×D1D2\sbtNTwo = \sbtNOne \times \dfrac{\sbtDOne}{\sbtDTwo}

回転数は、直径に反比例します。大きいプーリは1周が長いので、同じ速さのベルトでは、ゆっくりしか回れません。

数で確かめる

原動プーリ 100 mm を 60 min⁻¹ で回すと、ベルトの速さは次のとおりです。

v=π×100×6060=314 mm/s\sbtV = \dfrac{\pi \times 100 \times 60}{60} = 314\ \mathrm{mm/s}

直径 200 mm のプーリの外周も 314 mm/s で動くので、

N2=60×100200=30 min−1\sbtNTwo = 60 \times \dfrac{100}{200} = 30\ \mathrm{min^{-1}}

直径が2倍なので、回転数は2分の1です。

トルクは、てんびんで読む

トグル機構(小さな力で大きな力) で、「てんびん」の決まりを見ました。摩擦が無ければ、入れた仕事と出た仕事は同じです。少ししか動かない側には、大きな力が出ます。

回るものの仕事は、トルク × 回った角度です。1秒あたりにすると、トルク × 角速度です。

T1 ω1⏟1秒に入れた仕事=T2 ω2⏟1秒に出た仕事\underbrace{\sbtTOne\,\omega_1}_{\text{1秒に入れた仕事}} = \underbrace{\sbtTTwo\,\omega_2}_{\text{1秒に出た仕事}}

従動プーリの回り方は 2分の1 なので、トルクは2倍です。

T2=T1×ω1ω2=T1×D2D1=T1×200100=2 T1\sbtTTwo = \sbtTOne \times \dfrac{\omega_1}{\omega_2} = \sbtTOne \times \dfrac{\sbtDTwo}{\sbtDOne} = \sbtTOne \times \dfrac{200}{100} = 2\,\sbtTOne

ベルトの側から見ても、同じ答えになります。プーリを回しているのは、張り側と緩み側の張力の差 F1−F2\sbtFOne - \sbtFTwo です。この差は、どちらのプーリにも同じだけかかります。トルクは「力 × 半径」なので、半径が2倍のプーリでは、トルクも2倍です。

ベルトで洗濯槽を回す洗濯機では、モータの軸の小さいプーリが、洗濯槽の下の大きいプーリを回します。モータは速く回すと効率がよく、洗濯槽は、水と洗濯物の重さに負けずに回す大きなトルクが要るからです。

張り側と緩み側

ベルトは、はじめからぴんと張って掛けます。止まっているとき、上と下の張力は同じです。

モータが回り出すと、原動プーリは、ベルトを巻き込みます。巻き込まれる側のベルトは、さらにきつく張ります。これが張り側で、張力を F1\sbtFOne とします。反対側は少したるみます。これが緩み側で、張力を F2\sbtFTwo とします。

張力の差 F1−F2\sbtFOne - \sbtFTwo を大きくするほど、大きなトルクを伝えられます。ところが、差が大きすぎると、ベルトはプーリの上で滑り始めます。差を支えているのは、ベルトとプーリの間の摩擦だからです。

では、張り側は、緩み側の何倍まで張れるのでしょうか。

船を岸につなぐとき、ロープを杭に何周か巻き付けると、手で軽く押さえるだけで、船の強い引きを止められます。ベルトとプーリも、これと同じです。

1° ごとに、同じ割合で増える

巻き付いているベルトを、1° ずつの小さな区間に分けて考えます。

1つの区間では、ベルトは張力でプーリに押し付けられています。押し付ける力は、張力に比例します。摩擦で支えられる力は、押し付ける力 × 摩擦係数です。だから、1つの区間で張力が増やせる量は、そこでの張力に比例します。

1° は π/180=0.01745\pi/180 = 0.01745 rad です。摩擦係数 0.3 なら、1つの区間で、張力は 0.3 × 0.01745 ≒ 0.00524、つまり 0.52% ずつ増やせます。180° 巻き付いていれば、これを180回かけ算します。

(1+0.00524)180≒2.56(1 + 0.00524)^{180} \fallingdotseq 2.56

区間をもっと細かく分けると、2.57 に近づきます。この「同じ割合で、少しずつ増える」の行き着く先が、ee を使った式です(オイラーの式)。

F1F2=eμθ=e0.3×π=2.57\dfrac{\sbtFOne}{\sbtFTwo} = e^{\sbtMu\sbtTheta} = e^{0.3 \times \pi} = 2.57

θ\sbtTheta は rad で入れます。180° は π\pi rad です。

巻き付け角 θ\sbtTheta 90° 120° 180° 360°(1周)
張力の比 F1/F2\sbtFOne/\sbtFTwo(μ\sbtMu = 0.3) 1.60 1.87 2.57 6.59

巻き付け角が2倍になると、比は2乗になります(2.57² ≒ 6.59)。足し算ではなく、かけ算で増えるからです。杭にロープを2周巻けば 6.59² ≒ 43倍。軽く押さえるだけで止められるのは、このためです。

摩擦係数 0.3 は目安です。ベルトとプーリの材料や、油の付き方で大きく変わります。

小さいプーリの側で滑る

直径が同じプーリなら、ベルトはどちらにもちょうど半周(180°)巻き付きます。直径が違うと、ベルトの直線の部分が傾き、小さいプーリへの巻き付けが短くなります。

θ=180∘−2sin⁡−1D2−D12C\sbtTheta = 180^{\circ} - 2\sin^{-1}\dfrac{\sbtDTwo - \sbtDOne}{2\sbtC}

C\sbtC は軸間距離(2つのプーリの軸の間)です。傾きの角の sin が、半径の差 ÷ 軸間距離 =(D2−D1)/2C= (\sbtDTwo - \sbtDOne)/2\sbtC になります。

直径 100 mm と 200 mm、軸間距離 300 mm なら、

θ=180∘−2sin⁡−1100600=180∘−19.2∘=161∘\sbtTheta = 180^{\circ} - 2\sin^{-1}\dfrac{100}{600} = 180^{\circ} - 19.2^{\circ} = 161^{\circ} F1F2=e0.3×2.81=2.32\dfrac{\sbtFOne}{\sbtFTwo} = e^{0.3 \times 2.81} = 2.32

張力の差は、どちらのプーリにも同じだけかかります。だから、巻き付けの短い小さいプーリの側が先に滑ります。180° のときの 2.57 から、2.32 に下がりました。軸間距離を 200 mm に縮めると、巻き付けは 151° に減り、比は 2.21 です。

張り側の張力のうち、回す力(差 F1−F2\sbtFOne - \sbtFTwo)に使えるのは、180° なら 1−1/2.571 - 1/2.57 で 61%、161° なら 57% です。

ベルトの長さ

掛けるベルトの長さは、2本の直線と、2つのプーリに巻き付いた弧の和です。よく使う近似式は、次のとおりです。

L≒2C+π2(D1+D2)+(D2−D1)24C\sbtL \fallingdotseq 2\sbtC + \dfrac{\pi}{2}(\sbtDOne + \sbtDTwo) + \dfrac{(\sbtDTwo - \sbtDOne)^2}{4\sbtC}

直径 100 mm と 200 mm、軸間距離 300 mm なら、1079.6 mm です。直線と弧を幾何で正しく測った長さとの差は、0.02 mm しかありません。

最後の項 (D2−D1)2/4C(\sbtDTwo - \sbtDOne)^2/4\sbtC が、段付きプーリを作るときに効きます。直径 60 mm と 120 mm の段(軸間距離 250 mm)と、90 mm と 90 mm の段は、直径の和はどちらも 180 mm です。でも、ベルトの長さは 786.3 mm と 782.7 mm で、3.6 mm 違います。1本のベルトを掛け替えるので、実際の機械では、モータの位置をずらして張りを調整します。

どの数字がいちばん効く?

直径 100 mm と 200 mm、軸間距離 300 mm、摩擦係数 0.3 のプーリで、1つずつ1割(10%)大きくしてみます。

変えるもの 従動の回転数 トルクの比 張力の比(滑りにくさ)
原動の直径 D1\sbtDOne +10% −9.1% 2.32 → 2.34(+1.0%)
従動の直径 D2\sbtDTwo −9.1% +10% 2.32 → 2.27(−2.0%)
軸間距離 C\sbtC 変わらない 変わらない 2.32 → 2.34(+0.9%)
摩擦係数 μ\sbtMu 変わらない 変わらない 2.32 → 2.52(+8.8%)

回転数とトルクは、直径の比だけで決まります。滑りにくさにいちばん効くのは摩擦係数で、巻き付け角は少しずつしか効きません。

ボール盤に戻る

段付きプーリのボール盤で、数を確かめます。数は仮に決めたものです。モータは 1,500 min⁻¹ で回り、モータ側の段は直径 60・90・120 mm、主軸側の段は向きを逆にして 120・90・60 mm とします。

ベルトを掛ける段(モータ → 主軸) 主軸の回転数 主軸のトルク(モータの何倍か)
60 mm → 120 mm 750 min⁻¹ 2倍
90 mm → 90 mm 1,500 min⁻¹ 1倍
120 mm → 60 mm 3,000 min⁻¹ 2分の1

太いドリルで穴をあけるときは、いちばん遅い段に掛けます。いちばん速い段と比べると、回転数は4分の1、トルクは4倍です。太いドリルを回すには、大きなトルクが要るからです。

つまり、ものを作るときは

回転数とトルクは、プーリの直径の比で選びます。遅く力強く回したいなら、従動のプーリを大きくします。

滑りやすいのは、小さいプーリです。巻き付け角を確保するには、直径の差を大きくしすぎない、軸間距離を短くしすぎない。それでも足りなければ、溝でくさびのように食い込む V ベルトにします。V ベルトは、溝の角度を α\alpha とすると、見かけの摩擦係数が μ/sin⁡(α/2)\sbtMu/\sin(\alpha/2) に大きくなります。

動かしてみよう

左の原動プーリ(朱)は、一定の回転数で回ります。上のベルト(朱の線)が張り側、下が緩み側です。はじめは、この単元の例(原動 100 mm・従動 200 mm・軸間距離 300 mm)で、右の従動プーリは原動の半分の速さで回ります。直径 D2\sbtDTwo を 100 mm に減らすと、従動プーリが速くなるのが見えます。下の波形は、従動プーリが回った回数です。

いちばん下のグラフは、小さいプーリに巻き付いている所で、ベルトの張力が、緩み側から張り側へ増えていく様子です(滑り出す直前)。直径の差を大きくしたり、軸間距離を縮めたりして、終わりの値がどう下がるかを見てください。

「いまの図を残して比べる」を押してから数字を変えると、残した図の線が薄く重なります。

シミュレータ数字を変えると、動きと答えが、その場で変わります

試してみよう0 / 3

  1. 原動 D1 を 50 mm にして、従動 D2(200 mm)の4分の1にする。従動の回転数と、トルクの比を見る(まだ)
  2. 原動 D1 を 100 mm に戻し、従動 D2 も 100 mm にそろえる。巻き付け角と、いちばん下のグラフの終わりの値を見る(まだ)
  3. D1 = 100 mm・D2 = 200 mm に戻し、軸間距離 C を 200 mm に縮める。巻き付け角と張力の比を見る(まだ)
mm
mm
mm
min⁻¹
張り側 F₁緩み側 F₂θ原動 T₁従動 T₂ = 2 T₁単元ベルトとプーリ速比N₂/N₁ = 0.5トルクT₂/T₁ = 2巻き角θ = 160.8°(小さい側)
t = 0.00 s
0123402468時間 t [s]従動プーリが回った回数 [回]
巻き付いている所の張力(緩み側の何倍か)04590135180012345緩み側から測った角度 [°]2.32 倍
従動プーリの回転数は、初期値の ×1

いまの式(数字を入れた形)

N2=N1×D1D2\htmlClass{q-flow}{N_2} = \htmlClass{q-flow}{N_1} \times \dfrac{\htmlClass{q-geometry}{D_1}}{\htmlClass{q-geometry}{D_2}}=60×100200= 60 \times \dfrac{100}{200}=30 min−1= 30\ \mathrm{min^{-1}}
従動プーリの回転数
N2=30 min−1\htmlClass{q-flow}{N_2} = 30\ \mathrm{min^{-1}}
速比
N2/N1=0.5 \htmlClass{q-flow}{N_2/N_1} = 0.5\
トルクの比(従動 ÷ 原動)
T2/T1=2 \htmlClass{q-moment}{T_2/T_1} = 2\
ベルトの速さ
v=314 mm/s\htmlClass{q-flow}{v} = 314\ \mathrm{mm/s}
小さいプーリの巻き付け角
θ=160.8∘\htmlClass{q-geometry}{\theta} = 160.8^{\circ}
張り側と緩み側の張力の比(滑り出す直前)
F1/F2=2.32 \htmlClass{q-force}{F_1/F_2} = 2.32\
ベルトの長さ
L=1,080 mm\htmlClass{q-geometry}{L} = 1{,}080\ \mathrm{mm}
途中の計算(導出)を見る
  1. ベルトの速さ(原動プーリの外周の速さ)

    v=πD1N160=π×100×6060=314 mm/s\htmlClass{q-flow}{v} = \dfrac{\pi \htmlClass{q-geometry}{D_1} \htmlClass{q-flow}{N_1}}{60} = \dfrac{\pi \times 100 \times 60}{60} = 314\ \mathrm{mm/s}
  2. 従動プーリの回転数(ベルトの速さが同じなので、直径に反比例)

    N2=N1×D1D2=60×100200=30 min−1\htmlClass{q-flow}{N_2} = \htmlClass{q-flow}{N_1} \times \dfrac{\htmlClass{q-geometry}{D_1}}{\htmlClass{q-geometry}{D_2}} = 60 \times \dfrac{100}{200} = 30\ \mathrm{min^{-1}}
  3. トルクの比(入れた仕事=出た仕事。直径に比例)

    T2/T1=D2D1=200100=2\htmlClass{q-moment}{T_2/T_1} = \dfrac{\htmlClass{q-geometry}{D_2}}{\htmlClass{q-geometry}{D_1}} = \dfrac{200}{100} = 2
  4. 小さいプーリの巻き付け角

    θ=180∘−2sin⁡−1∣D2−D1∣2C=180∘−2sin⁡−11002×300=160.8∘\htmlClass{q-geometry}{\theta} = 180^{\circ} - 2\sin^{-1}\dfrac{|\htmlClass{q-geometry}{D_2} - \htmlClass{q-geometry}{D_1}|}{2\htmlClass{q-geometry}{C}} = 180^{\circ} - 2\sin^{-1}\dfrac{100}{2 \times 300} = 160.8^{\circ}
  5. 滑り出す直前の、張り側と緩み側の張力の比(θ は rad で入れる)

    F1/F2=eμθ=e0.3×2.807=2.32\htmlClass{q-force}{F_1/F_2} = e^{\htmlClass{q-material}{\mu}\htmlClass{q-geometry}{\theta}} = e^{0.3 \times 2.807} = 2.32
  6. ベルトの長さ

    L=2Ccos⁡ϕ+π2(D1+D2)+ϕ(D2−D1)=ϕ=sin⁡−11002×300=9.59∘=1,080 mm\htmlClass{q-geometry}{L} = 2\htmlClass{q-geometry}{C}\cos\phi + \dfrac{\pi}{2}(\htmlClass{q-geometry}{D_1} + \htmlClass{q-geometry}{D_2}) + \phi(\htmlClass{q-geometry}{D_2} - \htmlClass{q-geometry}{D_1}) = \phi = \sin^{-1}\dfrac{100}{2 \times 300} = 9.59^{\circ} = 1{,}080\ \mathrm{mm}

よくある勘違い

「大きいプーリのほうが、速く回る」

外周の速さは、どちらも同じです。回転数は、小さいプーリのほうが速くなります。

言葉 意味 直径 100 mm と 200 mm では
外周の速さ(ベルトの速さ) 1秒にベルトが進む長さ [mm/s] どちらも 314 mm/s
回転数 1分に回る回数 [min⁻¹] 60 min⁻¹ と 30 min⁻¹

「回転数を下げると、損をする」

損はしません(摩擦が無ければ)。回転数が下がったぶん、トルクが大きくなります。入れた仕事と出た仕事は同じです。

「滑るのは、大きいプーリのほう」

張力の差はどちらのプーリにも同じだけかかり、巻き付けの短い小さいプーリが先に滑ります。ベルトが「キュルキュル」と鳴って滑るのは、たいてい小さいプーリの側です。

この公式が使える条件

  • 平ベルトを、開いた掛け方(2つのプーリが同じ向きに回る)で掛ける
  • ベルトは伸び縮みせず、プーリの上で滑らない(回転数とトルクの式)。張力の比の式は、滑り出す直前の上限
  • 摩擦や軸受の損失は考えない
  • ベルトの厚さ、速く回したときの遠心力は考えない
  • 摩擦係数 0.3 は目安。材料・表面の状態・油で大きく変わる
式の導き方(くわしく知りたい人へ)

オイラーの式:巻き付いたベルトから、角度 dθd\theta の小さな区間を切り出します。区間の両端の張力を FF と F+dFF + dF とします。両端の張力は、少しずつ違う向きを向いているので、合わせるとプーリの中心へ押し付ける力になります。その大きさは F dθF\,d\theta です(dθd\theta が小さいとき)。

滑り出す直前、張力の差 dFdF は、摩擦力 μ×F dθ\sbtMu \times F\,d\theta と同じです。

dF=μF dθ⟹dFF=μ dθdF = \sbtMu F\,d\theta \qquad\Longrightarrow\qquad \dfrac{dF}{F} = \sbtMu\,d\theta

緩み側(θ=0\theta = 0、F=F2F = \sbtFTwo)から張り側(θ\theta、F=F1F = \sbtFOne)まで足し合わせる(積分する)と、ln⁡(F1/F2)=μθ\ln(\sbtFOne/\sbtFTwo) = \sbtMu\sbtTheta、つまり F1/F2=eμθ\sbtFOne/\sbtFTwo = e^{\sbtMu\sbtTheta} です。

このサイトの計算では、巻き付けを細かい区間に分け、区間ごとの力のつり合いを順にかけ合わせた数値と、この式が一致することを確かめています。

巻き付け角とベルトの長さ:ベルトの直線は、2つの円の共通の接線です。直線が中心線となす角を ϕ\phi とすると、半径の差と軸間距離で直角三角形ができ、sin⁡ϕ=(D2−D1)/2C\sin\phi = (\sbtDTwo - \sbtDOne)/2\sbtC です。接点は、小さいプーリでは中心線より ϕ\phi だけ奥へ、大きいプーリでは手前へずれます。だから巻き付け角は 180∘∓2ϕ180^{\circ} \mp 2\phi。長さは、直線2本 2Ccos⁡ϕ2\sbtC\cos\phi と、2つの弧の和です。

L=2Ccos⁡ϕ+π2(D1+D2)+ϕ(D2−D1)\sbtL = 2\sbtC\cos\phi + \dfrac{\pi}{2}(\sbtDOne + \sbtDTwo) + \phi(\sbtDTwo - \sbtDOne)

ϕ\phi が小さいとき、cos⁡ϕ≒1−ϕ2/2\cos\phi \fallingdotseq 1 - \phi^2/2、ϕ≒(D2−D1)/2C\phi \fallingdotseq (\sbtDTwo - \sbtDOne)/2\sbtC を入れて整理すると、近似式になります。

例題

例題1 ベルトコンベヤを、ゆっくり力強く回す

1,800 min⁻¹ で回るモータの軸に、直径 60 mm のプーリを付けました。ベルトで、コンベヤの軸の直径 240 mm のプーリを回します。滑りと損失は考えません。

(1) コンベヤの軸の回転数はいくらですか。(2) ベルトの速さは何 m/s ですか。(3) モータのトルクが 2 N·m のとき、コンベヤの軸のトルクはいくらですか。

ヒント 1 / 2

回転数は直径に反比例、トルクは直径に比例します。

ヒント 2 / 2

直径の比は 240/60=4240/60 = 4 です。ベルトの速さは πD1N1/60\pi D_1 N_1 / 60 で、D1D_1 は m で入れます。

答えと解き方を見る
(1) N2=1800×60240=450 min−1(1)\ \sbtNTwo = 1800 \times \dfrac{60}{240} = 450\ \mathrm{min^{-1}}
(2) v=5.65 m/s(2)\ \sbtV = 5.65\ \mathrm{m/s}
(3) T2=2×24060=8 N⋅m(3)\ \sbtTTwo = 2 \times \dfrac{240}{60} = 8\ \mathrm{N\cdot m}
  1. ベルトの速さ(原動プーリの外周の速さ)

    v=πD1N160=π×60×1,80060=5,650 mm/s\htmlClass{q-flow}{v} = \dfrac{\pi \htmlClass{q-geometry}{D_1} \htmlClass{q-flow}{N_1}}{60} = \dfrac{\pi \times 60 \times 1{,}800}{60} = 5{,}650\ \mathrm{mm/s}
  2. 従動プーリの回転数(ベルトの速さが同じなので、直径に反比例)

    N2=N1×D1D2=1,800×60240=450 min−1\htmlClass{q-flow}{N_2} = \htmlClass{q-flow}{N_1} \times \dfrac{\htmlClass{q-geometry}{D_1}}{\htmlClass{q-geometry}{D_2}} = 1{,}800 \times \dfrac{60}{240} = 450\ \mathrm{min^{-1}}
  3. トルクの比(入れた仕事=出た仕事。直径に比例)

    T2/T1=D2D1=24060=4\htmlClass{q-moment}{T_2/T_1} = \dfrac{\htmlClass{q-geometry}{D_2}}{\htmlClass{q-geometry}{D_1}} = \dfrac{240}{60} = 4
  4. 小さいプーリの巻き付け角

    θ=180∘−2sin⁡−1∣D2−D1∣2C=180∘−2sin⁡−11802×400=154∘\htmlClass{q-geometry}{\theta} = 180^{\circ} - 2\sin^{-1}\dfrac{|\htmlClass{q-geometry}{D_2} - \htmlClass{q-geometry}{D_1}|}{2\htmlClass{q-geometry}{C}} = 180^{\circ} - 2\sin^{-1}\dfrac{180}{2 \times 400} = 154^{\circ}
  5. 滑り出す直前の、張り側と緩み側の張力の比(θ は rad で入れる)

    F1/F2=eμθ=e0.3×2.688=2.24\htmlClass{q-force}{F_1/F_2} = e^{\htmlClass{q-material}{\mu}\htmlClass{q-geometry}{\theta}} = e^{0.3 \times 2.688} = 2.24
  6. ベルトの長さ

    L=2Ccos⁡ϕ+π2(D1+D2)+ϕ(D2−D1)=ϕ=sin⁡−11802×400=13∘=1,292 mm\htmlClass{q-geometry}{L} = 2\htmlClass{q-geometry}{C}\cos\phi + \dfrac{\pi}{2}(\htmlClass{q-geometry}{D_1} + \htmlClass{q-geometry}{D_2}) + \phi(\htmlClass{q-geometry}{D_2} - \htmlClass{q-geometry}{D_1}) = \phi = \sin^{-1}\dfrac{180}{2 \times 400} = 13^{\circ} = 1{,}292\ \mathrm{mm}

直径が4倍なので、回転数は4分の1、トルクは4倍です。

ベルトの速さは、どちらのプーリの外周でも同じです:π × 0.24 m × 450 ÷ 60 でも 5.65 m/s。

例題2 滑らずに伝えられるトルク

直径 100 mm の同じ大きさのプーリ2つに、平ベルトが掛かっています。巻き付け角は 180°、摩擦係数は 0.3(目安)とします。緩み側の張力は 100 N です。

(1) 滑り出す直前の、張り側の張力はいくらですか。(2) そのとき、原動プーリが伝えられるトルクはいくらですか。(3) 巻き付け角が 150° に減ったら、張り側の張力の上限はいくらになりますか。

ヒント 1 / 2

オイラーの式 F1/F2=eμθF_1/F_2 = e^{\mu\theta} を使います。θ\theta は rad で入れます(180° は π\pi)。

ヒント 2 / 2

e0.3π≒2.57e^{0.3\pi} \fallingdotseq 2.57 です。トルクは、張力の差 × 半径です。

答えと解き方を見る
(1) F1=100×e0.3π=257 N(1)\ \sbtFOne = 100 \times e^{0.3\pi} = 257\ \mathrm{N}
(2) (F1−F2)×0.05=7.83 N⋅m(2)\ (\sbtFOne - \sbtFTwo) \times 0.05 = 7.83\ \mathrm{N\cdot m}
(3) 100×e0.3×2.618=219 N(3)\ 100 \times e^{0.3 \times 2.618} = 219\ \mathrm{N}
  1. ベルトの速さ(原動プーリの外周の速さ)

    v=πD1N160=π×100×6060=314 mm/s\htmlClass{q-flow}{v} = \dfrac{\pi \htmlClass{q-geometry}{D_1} \htmlClass{q-flow}{N_1}}{60} = \dfrac{\pi \times 100 \times 60}{60} = 314\ \mathrm{mm/s}
  2. 従動プーリの回転数(ベルトの速さが同じなので、直径に反比例)

    N2=N1×D1D2=60×100100=60 min−1\htmlClass{q-flow}{N_2} = \htmlClass{q-flow}{N_1} \times \dfrac{\htmlClass{q-geometry}{D_1}}{\htmlClass{q-geometry}{D_2}} = 60 \times \dfrac{100}{100} = 60\ \mathrm{min^{-1}}
  3. トルクの比(入れた仕事=出た仕事。直径に比例)

    T2/T1=D2D1=100100=1\htmlClass{q-moment}{T_2/T_1} = \dfrac{\htmlClass{q-geometry}{D_2}}{\htmlClass{q-geometry}{D_1}} = \dfrac{100}{100} = 1
  4. 小さいプーリの巻き付け角

    θ=180∘−2sin⁡−1∣D2−D1∣2C=180∘−2sin⁡−102×300=180∘\htmlClass{q-geometry}{\theta} = 180^{\circ} - 2\sin^{-1}\dfrac{|\htmlClass{q-geometry}{D_2} - \htmlClass{q-geometry}{D_1}|}{2\htmlClass{q-geometry}{C}} = 180^{\circ} - 2\sin^{-1}\dfrac{0}{2 \times 300} = 180^{\circ}
  5. 滑り出す直前の、張り側と緩み側の張力の比(θ は rad で入れる)

    F1/F2=eμθ=e0.3×3.142=2.57\htmlClass{q-force}{F_1/F_2} = e^{\htmlClass{q-material}{\mu}\htmlClass{q-geometry}{\theta}} = e^{0.3 \times 3.142} = 2.57
  6. ベルトの長さ

    L=2Ccos⁡ϕ+π2(D1+D2)+ϕ(D2−D1)=ϕ=sin⁡−102×300=0∘=914.2 mm\htmlClass{q-geometry}{L} = 2\htmlClass{q-geometry}{C}\cos\phi + \dfrac{\pi}{2}(\htmlClass{q-geometry}{D_1} + \htmlClass{q-geometry}{D_2}) + \phi(\htmlClass{q-geometry}{D_2} - \htmlClass{q-geometry}{D_1}) = \phi = \sin^{-1}\dfrac{0}{2 \times 300} = 0^{\circ} = 914.2\ \mathrm{mm}

回す力は、張り側と緩み側の差 156.6 N です。半径 0.05 m をかけて、トルクになります。

150° は 2.618 rad です。巻き付けが 30° 減っただけで、上限は 257 N から 219 N に下がります。

例題3 巻き付け角とベルトの長さ

直径 80 mm のプーリと 160 mm のプーリを、軸間距離 200 mm で並べ、平ベルトを開いた掛け方で掛けます。

(1) 小さいプーリの巻き付け角は何度ですか。(2) 摩擦係数 0.3(目安)のとき、滑り出す直前の張力の比はいくらですか。(3) ベルトの長さを、近似式で求めてください。

ヒント 1 / 2

半径の差 ÷ 軸間距離 =40/200= 40/200 が、直線の傾きの角の sin です。

ヒント 2 / 2

巻き付け角を rad に直してから、eμθe^{\mu\theta} に入れます。

答えと解き方を見る
(1) θ=180∘−2sin⁡−180400=156.9∘(1)\ \sbtTheta = 180^{\circ} - 2\sin^{-1}\dfrac{80}{400} = 156.9^{\circ}
(2) F1/F2=2.27(2)\ \sbtFOne/\sbtFTwo = 2.27
(3) L≒400+π2×240+802800=785 mm(3)\ \sbtL \fallingdotseq 400 + \dfrac{\pi}{2} \times 240 + \dfrac{80^2}{800} = 785\ \mathrm{mm}
  1. ベルトの速さ(原動プーリの外周の速さ)

    v=πD1N160=π×80×6060=251 mm/s\htmlClass{q-flow}{v} = \dfrac{\pi \htmlClass{q-geometry}{D_1} \htmlClass{q-flow}{N_1}}{60} = \dfrac{\pi \times 80 \times 60}{60} = 251\ \mathrm{mm/s}
  2. 従動プーリの回転数(ベルトの速さが同じなので、直径に反比例)

    N2=N1×D1D2=60×80160=30 min−1\htmlClass{q-flow}{N_2} = \htmlClass{q-flow}{N_1} \times \dfrac{\htmlClass{q-geometry}{D_1}}{\htmlClass{q-geometry}{D_2}} = 60 \times \dfrac{80}{160} = 30\ \mathrm{min^{-1}}
  3. トルクの比(入れた仕事=出た仕事。直径に比例)

    T2/T1=D2D1=16080=2\htmlClass{q-moment}{T_2/T_1} = \dfrac{\htmlClass{q-geometry}{D_2}}{\htmlClass{q-geometry}{D_1}} = \dfrac{160}{80} = 2
  4. 小さいプーリの巻き付け角

    θ=180∘−2sin⁡−1∣D2−D1∣2C=180∘−2sin⁡−1802×200=156.9∘\htmlClass{q-geometry}{\theta} = 180^{\circ} - 2\sin^{-1}\dfrac{|\htmlClass{q-geometry}{D_2} - \htmlClass{q-geometry}{D_1}|}{2\htmlClass{q-geometry}{C}} = 180^{\circ} - 2\sin^{-1}\dfrac{80}{2 \times 200} = 156.9^{\circ}
  5. 滑り出す直前の、張り側と緩み側の張力の比(θ は rad で入れる)

    F1/F2=eμθ=e0.3×2.739=2.27\htmlClass{q-force}{F_1/F_2} = e^{\htmlClass{q-material}{\mu}\htmlClass{q-geometry}{\theta}} = e^{0.3 \times 2.739} = 2.27
  6. ベルトの長さ

    L=2Ccos⁡ϕ+π2(D1+D2)+ϕ(D2−D1)=ϕ=sin⁡−1802×200=11.5∘=785 mm\htmlClass{q-geometry}{L} = 2\htmlClass{q-geometry}{C}\cos\phi + \dfrac{\pi}{2}(\htmlClass{q-geometry}{D_1} + \htmlClass{q-geometry}{D_2}) + \phi(\htmlClass{q-geometry}{D_2} - \htmlClass{q-geometry}{D_1}) = \phi = \sin^{-1}\dfrac{80}{2 \times 200} = 11.5^{\circ} = 785\ \mathrm{mm}

直線の傾きの角は sin⁡−1(80/400)=11.5∘\sin^{-1}(80/400) = 11.5^{\circ}。小さいプーリの巻き付けは、その2倍だけ 180° より短くなります。

幾何で正しく測った長さは 785.0 mm で、近似式との差は 0.1 mm より小さくなります。